Etiquetas

Mostrando entradas con la etiqueta Lab Cómputo Integrado. Mostrar todas las entradas

jueves, 24 de mayo de 2012

Chips inalámbricos láser


La era de la informática podría dar un salto excepcional en los próximos años gracias a este nuevo dispositivo, que permitirá remplazar los cables de metal entre componentes por enlaces de fibra óptica, con un mecanismo que se cree será mucho más rápido y eficiente. 

La fibra óptica presenta materiales mucho más económicos que los convencionales de cobre, de hecho son materiales ópticos más ligeros y finos, de modo que pueden ir muchos más cables en el espacio donde antes sólo iba un cable de cobre. Este conducto de fibra de vidrio tiende a transmitir impulsos luminosos normalmente emitidos por un láser o Led. 

El uso de fibras en la era óptica produce amplias ventajas en las redes de telecomunicaciones. Entre otros beneficios, presenta una mayor seguridad en la transmisión de datos, una gran ligereza y flexibilidad y capacidad para detectar y localizar cortes, gracias a un proceso basado en la telemetría. 

"Todas las comunicaciones a larga distancia se producen gracias al uso del láser, aunque nunca lo hemos usado dentro de los dispositivos", confiesa el Dr. Paniccia. 


Chip fotónico de silicio 


En la actualidad, el cableado de cobre se utiliza para transferir señales de datos a poco más de 10 gigabytes por segundo. Así, tanto la unidad central de procesamiento como la memoria de un servidor, no pueden estar separados; de esta manera la forma en que los ordenadores se deben construir se torna más difícil. 

Los chips fotónicos de silicio ayudarían a remplazar las conexiones eléctricas entre los componentes de un ordenador, como sus procesadores y la memoria. "Los centros de datos hoy día son grandes montones de cobre, algo que impone una serie de límites a la hora de organizar los componentes dentro de un servidor", menciona Paniccia. 

Cuando se utiliza un ordenador, los datos llegan a través de una conexión de fibra óptica; esa señal debe ser desplazada desde un dispositivo fotónico independiente a un circuito electrónico. Según los investigadores este nuevo método asegura acelerar el procedimiento, ya que todo funciona sobre silicio. 

El equipo de Paniccia realizó una demostración del primer sistema de comunicaciones fotónicas elaborado con componentes completamente integrados en chips de silicio. Según la presentación, que tuvo lugar la semana pasada, los datos electrónicos que llegan al chip se convierten en luz láser que viajan por una fibra óptica y se convierten de nuevo en señales eléctricas unos pocos segundos más tarde. 

Este sistema es capaz de transmitir datos a una velocidad de 50 gigabytes por segundo, lo suficientemente veloz como para transmitir una película de larga duración en menos de un segundo. "Tener un chip del tamaño de una uña y que pueda producir un terabit por segundo cambia la forma en que pensamos acerca del diseño", afirmó el líder del grupo. 


Futuras aplicaciones 

Los elementos del sistema Intel se fabrican con los mismos mecanismos de escultura de silicio utilizados para construir chips de ordenadores en grandes cantidades."Hemos desarrollado esta tecnología para que sea de bajo coste y podamos llevarla a todas partes, tanto al campo de la informática de alto rendimiento como a los centros de datos", informó el profesor Paniccia. 

El desarrollo del chip de silicio podría facilitar el intercambio de nuevos componentes sin tener que abrir una máquina. Sobre estas bases también se podrían instalar los componentes centrales en los periféricos. A su vez, la memoria adicional podría, por ejemplo, ocultarse en un ordenador portátil para aumentar su rendimiento. "Si tan sólo pudiera mover la memoria a un pie de distancia de los procesadores, podría agregar una placa de memoria para una sola CPU", señala el Dr. Paniccia. 

Keren Bergman, líder del grupo que investiga la fotónica de silicio en la Universidad de Columbia, afirma que los enlaces ópticos requieren menos energía para funcionar: "Con los cables eléctricos, cuanto más tiempo pase, más energía se gasta de forma exponencial". A su vez, añade que las mayores ganancias se han observado en aplicaciones como el procesamiento de imágenes de alto y ancho de banda y la transmisión de video. 

Paralelamente, el profesor Ajay Joshi, asistente en la Universidad de Boston, sostiene: "Si aumentamos la velocidad del canal entre los procesadores lógicos y la memoria, tenemos que replantearnos la forma en que diseñamos la memoria (…). También sería bueno tener procesadores que funcionasen ópticamente en lugar de por vía electrónica", concluyó. 

Fuente de consulta:

Physibles. Descarga de objetos físicos desde The Pirate Bay

Si hace algunos años descargar un PDFde un libro escaneado nos parecía una característica irreprochable del presente futurístico en el que vivíamos, la incipiente tecnología de la impresión 3D demuestra hoy que no hemos visto nada aún de lo que será descargar algo de internet en el próximo lustro cuando las impresoras se vuelva un electrodoméstico más. Por esto muchos sitios ya se han puesto a vender modelos 3D para imprimir en casa, y ahora The Pirate Bay también se mete al negocio ofreciendo descargas de objetos físicos gratuitas desde su categoría Physibles.

Como sabes, ya hay cientos de sitios que ofrecen descargas de objetos físicos. Bueno, en realidad ofrecen la descarga de un modelo o una maqueta virtual para que puedas hacer de ésta un objeto físico. El proceso demanda la impresión con esta nueva generación de impresoras que todavía están pidiendo a gritos los avances necesarios para que su relación costo/beneficio sea, justamente, beneficiosa. Como las impresoras 3D todavía pertenecen al ámbito de la industria y la experimentación, los modelos 3D para descargar e imprimir que se venden están orientados a esos nichos. Rompiendo con el modelo comercial. The Pirate Bay pretende abrir el espectro al público masivo y ofrecer descargas de objetos físicos en un sitio llamado Physibles.


En forma de nueva categoría para organizar sus descargas, The Pirate Bay anunció y abrió su sección Physibles. Este será el directorio donde se comenzarán a compartir con el mundo entero y sin ningún tipo de costo, las maquetas, archivos o modelos virtuales de objetos físicos para poder ser impresos en 3D en casa. Las descargas se realizan vía Torrent, y cada una de las 7 que por ahora están disponibles cuenta con una imagen tridimensional del modelo. Una de las más interesantes es justamente la del logo de The Pirate Bay, mostrando el famoso barco pirata modelado y listo para imprimirse. Como es de suponer, el proyecto apela al futuro y a todo lo que la comunidad pueda hacer por esta sección, compartiendo y liberando sus modelos. Pero también requiere del desarrollo urgente de las impresoras 3D y de lo más importante, su precio y accesibilidad al público no especializado.


Algo de lo que tendrá que ponerse de acuerdo el mundo de la impresión 3D dentro de los próximos meses será el formato estándar que prevalecerá, pues se ha visto en otros tipos de productos digitales que ante la compatibilidad buscada, el desarrollo es más rápido y prolífico. La utilidad general de esta descarga de objetos físicos todavía está en discusión, pues de aquí a que nos podamos descargar un libro de verdad estamos a una obra de ciencia ficción de distancia. Pero, nunca se puede renegar de que para ciertas áreas de trabajo, estudio o hobbies personales, la descarga gratuita de este tipo de modelos para imprimir podría ser una revolución. Fundamentalmente si se aprovechan otras tecnologías complementarias, como la de los escáneres digitales omnidireccionales como ORCAM, que pueden crear una imagen 3D de casi cualquier objeto que introduzcas en él. El siguiente paso sería enviarlo aThe Pirate Bay, y de ahí a la impresora 3D de cualquier persona del mundo. Los escultores con anhelos de fama a toda costa ya están saboreando el asunto.


Fuente de Consulta:

Proyecto Moonshot (Servidor ecológico)


El Proyecto Moonshot se basa en la experiencia de HP en innovación para crear soluciones de bajo consumo, como por ejemplo HP Data Center Smart Grid, que permite a las compañías duplicar o triplicar la capacidad de su centro de datos, o el recientemente anunciado HP EcoPOD, el centro de datos más eficiente del mundo. La infraestructura del Proyecto Moonshot es una extensión de la marca de servidores líder del sector HP ProLiant, que incorpora procesadores tradicionales x86 de Intel y AMD, y que ha liderado el mercado de servidores durante 61 trimestres seguidos.
Gracias a Moonshot, se espera que los centros de datos alcancen mayores picos de rendimiento para cargas de trabajo y aplicaciones específicas, consumiendo hasta un 89% menos de energía y ocupando un 94% menos de espacio, al mismo tiempo que se reducen los costes totales hasta un 63%, en comparación con sistemas tradicionales.

“Las compañías con entornos hyperscale se enfrentan a una crisis de capacidad que requiere un cambio fundamental en la arquitectura de sus sistemas”, afirma Noel Goicoechea, director de la División de Servidores Estándares de HP para España y Portugal. “HP cuenta con una amplia trayectoria en liderar transiciones en el mercado. Esto permite a las empresas maximizar su habilidad para innovar y acelerar el lanzamiento de nuevos servicios, reduciendo al mismo tiempo los costes y el consumo energético”, añade Noel Goicoechea.
El Proyecto Moonshot ofrece servidores de bajo consumo mediante la combinación de recursos en unentorno altamente federado que permite reducir radicalmente la necesidad de espacio, la complejidad  y el consumo energético. De este modo, reinventa el enfoque tradicional de infraestructura de centro de datos al incluir tres elementos esenciales para soportar la evolución de la industria hacia la computación “hyperscale”:
  1. HP Redstone Server Development Platform es la primera de una serie de plataformas de servidor de HP que incorpora procesadores de muy bajo consumo. Inicialmente incorporará procesadores Calxeda EnergyCore ARM Cortex, aunque las futuras versiones Redstone incluirán también procesadores Intel Atom, entre otros. Incorpora más de 2.800 servidores en un único rack, reduciendo el cableado, el switching y la necesidad de dispositivos periféricos, lo que proporciona una reducción de la complejidad del 97%. Se espera que de la primera plataforma HP Redstone haya volúmenes limitados para un grupo selecto de organizaciones durante la primera mitad del próximo año.
  2. HP Discovery Lab permite a las organizaciones experimentar y probar aplicaciones en la plataforma HP Redstone Server Development y otras plataformas de bajo consumo, así como también en servidores tradicionales. El primer laboratorio se abrirá en Houston, en enero, pero se planea la apertura de otros laboratorios en Europa y Asia. De forma remota o presencial, las compañías pueden trabajar directamente con los ingenieros de HP y conocer los beneficios que los servidores de bajo consumo energético pueden aportar a sus aplicaciones específicas.
  3. El programa HP Pathfinder, como parte del programa de partners HP AllianceONE, también impulsa el desarrollo de los elementos del programa Project Moonshot dentro de los estándares abiertos de la industria. Incluye proveedores de software independiente, es decir, partners de computación, software y networking que aportan hardware, software y experiencia técnica. Entre los primeros participantes se encontrarán AMD, ARM Holdings, Calxeda, Canonical y Red Hat. Durante el desarrollo del programa se anunciarán nuevos partners.

Fuente de consulta:


miércoles, 23 de mayo de 2012

LiquidCrystal - display() y noDisplay()

La librería LiquidCrystal te permite controlar displays LCD que sean complatibles con el driver Hitachi HD44780. Hay muchos de ellos ahí fuera, y puedes comunicarte con ellos a través del interfaz de 16 pines.
Este sketch de ejemplo muestra como usar los métodos display() y noDisplay() para encender y apagar el display. El texto a mostrar se preservará cuando uses noDisplay() por lo que es la forma más rápida de limpiar el display sin perderlo todo.

Circuito

  • El pin RS del LCD conectado a la E/S digital en el pin 12
  • El pin enable del LCD conectado a la E/S digital en el pin 11.
  • Los pines D4 - D7 conectado a las E/S digitales desde el pin 5 hasta el 2.
  • Los pines de voltaje y tierra conectados a +5V y tierra.
  • El pin Vo, que controla el constraste, conectado a un potenciómetro. Ajusta el potenciómetro para que el texto tenga el contraste que tú quieras.


Código


Referencias:
http://arduino.cc/en/Tutorial/LiquidCrystalDisplay


Proyecto Clave Morse (Arduino)

 Descripción del proyecto

•La idea básica del proyecto era crear un traductor de caracteres a código morse. En el Arduino se carga el programa que en función de esos caracteres recibidos por el puerto de serie, lo transcribe a código morse.
•Para enviar esos caracteres se utilizó un programa escrito en C/C++ (que hace uso de la API de Windows para acceder a los COM), en el cual se introduce la cadena de caracteres que se desea reproducir.
•Estos caracteres pueden decodificarse a través de una bocina a manera de sonido, a través de un led a manera de señal o en su defecto de ambas formas con la ayuda de un protoboard.


Principales problemas encontrados
Al inicio tuvimos el problema de que al correr el programa de C++ no hacía la comunicación con el puerto serial al que estaba conectado el arduino, la manera en que resolvimos esto fue juntar los códigos (tanto el de C++ como el de arduino) en un mismo fichero. Esto resolvió nuestro problema y así ya logramos traducir los caracteres que introducimos mediante teclado a código morse.


Otro problema o mas bien detalle al que nos enfrentamos es que cuando intentamos probar el circuito con led y con speaker la cantidad de voltaje no era suficiente, la bocina si se escuchaba pero el encendido del led era muy tenue y no se alcanzaba a apreciar bien las señales.


Posibles aplicaciones de este proyecto
Entre las posibles aplicaciones en que podamos realizar un modelo a más grande escala utilizando algún tipo de lampara de una buena cantidad de watts así como a speaker de largo alcance y colocarlo en algún barco o lancha a manera de poder realizar llamados de auxilio o comunicarse con otros barcos cercanos a distancia.


Material utilizado

•Arduino Uno

•Bocina

•Led

Herramientas Utilizadas
•IDE de Arduino
•y Dev C++

Demostración del Circuito

Demostración de Código C++

Demostración de Código Arduino

Circuito Final y Demostración

Conclusiones
•Con el desarrollo de este proyecto concluimos en que fue un excelente ejercicio para comenzar a conocer los componentes de los arduinos así como el vasto numero de aplicaciones que éstos pueden llegar a tener y las soluciones que pueden brindar, desde algo muy sencillo como prender una luz hasta algo muy complejo como mover un motor. 
Agradecimientos
Para el usuario que subió este video a youtube. 
http://www.arduino.cc/cgi-bin/yabb2/YaBB.pl?num=1250617125
A mis compañeros de equipo:
Patricia, Pedro y Ricardo


martes, 22 de mayo de 2012

HomeMaestro (Domótica by Microsoft)


La domótica está basada en la creación de casas y edificios automáticos con la finalidad de mejorar su gestión energética y la calidad de vida de sus habitantes. Ésta, así mismo, está evolucionando hacia la integración de todos los sistemas de control en una única red desde la que se dan las órdenes, creando lo que se denomina hogar digital, con lo que se consigue reducir el trabajo doméstico, aumentar la seguridad de la casa y optimizar los recursos de la misma.

Según el blog de Microsoft Research están trabajando duro en una plataforma llamada HomeMaestro, que debe ayudar a los usuarios a programar de forma más sencilla las tareas de sus electrodomésticos (explicación en el siguiente video), puesto que es un repositorio de órdenes definidas por otros usuarios y que podemos usar en nuestras casas.
Las reglas programables son simples y siguen un patrón “si pasa esto, haz esto”, por ejemplo, “si enciendo la luz de mi mesilla, baja la persiana de mi habitación” o, “si enciendo el aire acondicionado, apaga el ventilador”. Estas reglas se pueden definir en un móvil con Windows Phone, luego se suben a la nube (gracias al Proyecto Hawaii, también de Microsoft Research, en el que permiten el desarrollo de aplicaciones de Windows Phone con acceso a servicios de la nube y a Windows Azure para procesos que requieran cierta computación o, simplemente, almacenamiento), para usarlas más tarde o compartirlas.
Hasta el momento el prototipo de HomeOS ha estado funcionando en una docena de casas y varios estudiantes de diferentes instituciones han sido capaces de desarrollar unas aplicaciones muy interesantes, entre las que destacan una aplicación que hace uso del Kinect para la Xbox 360 para que puedas, sin tocar encender o apagar unas luces determinadas de tu habitación y también regular su intensidad; otra de estas aplicaciones desarrolladas por estudiantes mediante HomeOS, permite mediante una lectura de las diferentes redes inalámbricas y de su intensidad gracias a nuestro teléfono móvil, detectar en qué habitación nos encontramos y reproducir la película que estábamos viendo en el momento en que la habíamos dejado en el lugar que estemos.
Fuente de consulta:

Movimiento de un servomotor con arduino usando la librería Servo


Sweep


Mover los ejes de un servo motor 180º de ida y regreso.

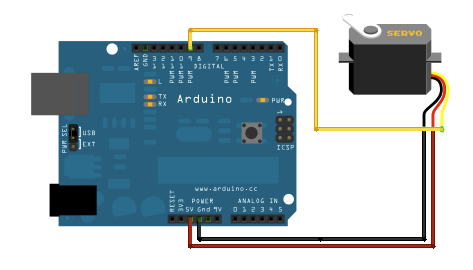
Circuito

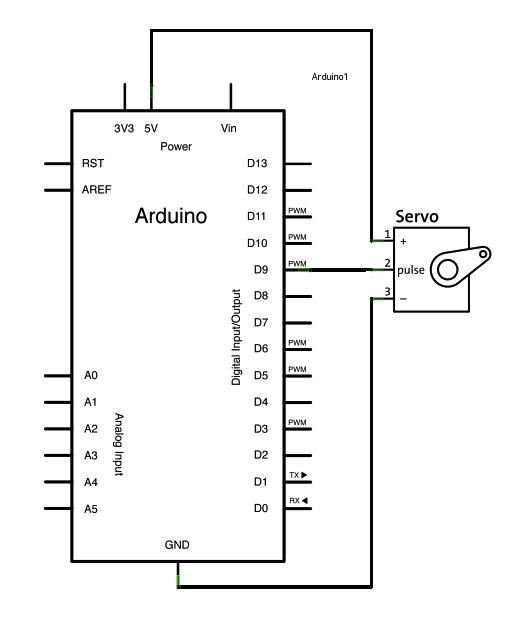
Los servo motores poseen tres terminales: alimentación, masa y señal. El terminal de alimentación, es normalmente rojo,y se debe conectar al pin 5V de la placa Arduino. El terminal de masa el cual es normalmente negro debe de conectarse a el pin de masa del la placa Arduino. El cable de señal suele ser amarillo, naranja o blanco y debe conectarse al pin 9 de la placa Arduino.


Esquemático


// by BARRAGAN  
// This example code is in the public domain.


#include  
 
Servo myservo;  // create servo object to control a servo 
                // a maximum of eight servo objects can be created 
 
int pos = 0;    // variable to store the servo position 
 
void setup() 
{ 
  myservo.attach(9);  // attaches the servo on pin 9 to the servo object 
} 
 
 
void loop() 
{ 
  for(pos = 0; pos < 180; pos += 1)  // goes from 0 degrees to 180 degrees 
  {                                  // in steps of 1 degree 
    myservo.write(pos);              // tell servo to go to position in variable 'pos' 
    delay(15);                       // waits 15ms for the servo to reach the position 
  } 
  for(pos = 180; pos>=1; pos-=1)     // goes from 180 degrees to 0 degrees 
  {                                
    myservo.write(pos);              // tell servo to go to position in variable 'pos' 
    delay(15);                       // waits 15ms for the servo to reach the position 
  } 
}
Video

Fuentes de Consulta:

Servomotores


Un servomotor es básicamente un actuador mecánico basado en un motor y un conjunto de engranajes que permiten multiplicar el torque del sistema final, el cual posee elementos de control para monitorear de manera constante la posición de un elemento mecánico que será el enlace con el mundo exterior. Es decir, ante una acción inducida electrónicamente a un servomotor, obtendremos por resultado una respuesta mecánica controlada. Por ejemplo, los motores que forman parte de una impresora, junto a los sistemas de control de avance o retroceso del papel, forman un servomotor.
Un clásico servomotor de reconocida marca y para aplicaciones sencillasUn clásico servomotor de reconocida marca y para aplicaciones sencillas
Las aplicaciones de estos sistemas esclavos se pueden observar mayormente en aeromodelismo y robótica, pero no son exclusivos de estos usos. Cualquier sistema que requiera un posicionamiento mecánico preciso y controlado dependerá de un servosistema o servomecanismo, actuado, por supuesto, por un servomotor. El zoom de una cámara, el autoenfoque de un conjunto óptico, un sistema de movilización de cámaras de vigilancia y hasta las puertas automáticas de un ascensor son sencillos ejemplos de su aplicación.

El motor posee la característica de girar a una buena velocidad, la cual disminuye por los juegos de engranajes de la caja reductora que aprovechan esta velocidad para transformarla en fuerza de trabajo. Al girar el último engranaje acoplado al eje de salida obtenemos una velocidad notablemente reducida, a pesar de que, dentro del sistema, el motor está girando a altas velocidades.
Diagrama en bloques de la estructura interna de un servomotorDiagrama en bloques de la estructura interna de un servomotor
Además, en esta última rueda de acoplamiento encontraremos topes o límites de recorrido para entregarnos en la salida final un giro de 180° del brazo actuador. En la mayoría de los servomotores, este desplazamiento angular es “copiado” por un potenciómetro incorporado al sistema de control y solidario en forma mecánica al eje externo. Este sensor resistivo se encargará de informarle al sistema la posición que posee el actuador exterior para así controlar con exactitud que la instrucción de posicionamiento enviada esté siendo ejecutada fielmente.

Fuentes de Consulta:

Medidor de Distancias por Ultrasonidos Ping

El Ping es un medidor de distancias por ultrasonidos de Parallax. Detecta la distancia que hay con el objeto más cercano que hay en frente del sensor (hasta 3 metros). Funciona enviando una ráfaga de ultrasonido y esperando a escuchar el eco que se produce cuando esta rebota con el objeto. La placa Arduino envía un pulso corto para disparar la detección y espera por un pulso en el mismo pin. La duración de este segundo pulso es el tiempo que ha tardado el ultrasonido en ir entre el sensor y el objeto y de vuelta al sensor. Conociendo la velocidad del sonido, ese tiempo se puede convertir en distancia.


Hardware Requerido

  • Arduino Board
  • (1)Ping Ultrasonic Range Finder
  • Cable para enganchar

Circuito

El pin de 5V de el PING))) se conecta al pin de 5V de la placa Arduino, el pin de masa, se conecta al pin de masa del Arduino y el pin SIG (señal) se conecta al pin digital 7 en el Arduino.

Esquemático

Código

/* Ping))) Sensor
  
   This sketch reads a PING))) ultrasonic rangefinder and returns the
   distance to the closest object in range. To do this, it sends a pulse
   to the sensor to initiate a reading, then listens for a pulse 
   to return.  The length of the returning pulse is proportional to 
   the distance of the object from the sensor.
     
   The circuit:
    * +V connection of the PING))) attached to +5V
    * GND connection of the PING))) attached to ground
    * SIG connection of the PING))) attached to digital pin 7

   http://www.arduino.cc/en/Tutorial/Ping
   
   created 3 Nov 2008
   by David A. Mellis
   modified 30 Aug 2011
   by Tom Igoe
 
   This example code is in the public domain.

 */

// this constant won't change.  It's the pin number
// of the sensor's output:
const int pingPin = 7;

void setup() {
  // initialize serial communication:
  Serial.begin(9600);
}

void loop()
{
  // establish variables for duration of the ping, 
  // and the distance result in inches and centimeters:
  long duration, inches, cm;

  // The PING))) is triggered by a HIGH pulse of 2 or more microseconds.
  // Give a short LOW pulse beforehand to ensure a clean HIGH pulse:
  pinMode(pingPin, OUTPUT);
  digitalWrite(pingPin, LOW);
  delayMicroseconds(2);
  digitalWrite(pingPin, HIGH);
  delayMicroseconds(5);
  digitalWrite(pingPin, LOW);

  // The same pin is used to read the signal from the PING))): a HIGH
  // pulse whose duration is the time (in microseconds) from the sending
  // of the ping to the reception of its echo off of an object.
  pinMode(pingPin, INPUT);
  duration = pulseIn(pingPin, HIGH);

  // convert the time into a distance
  inches = microsecondsToInches(duration);
  cm = microsecondsToCentimeters(duration);
  
  Serial.print(inches);
  Serial.print("in, ");
  Serial.print(cm);
  Serial.print("cm");
  Serial.println();
  
  delay(100);
}

long microsecondsToInches(long microseconds)
{
  // According to Parallax's datasheet for the PING))), there are
  // 73.746 microseconds per inch (i.e. sound travels at 1130 feet per
  // second).  This gives the distance travelled by the ping, outbound
  // and return, so we divide by 2 to get the distance of the obstacle.
  // See: http://www.parallax.com/dl/docs/prod/acc/28015-PING-v1.3.pdf
  return microseconds / 74 / 2;
}

long microsecondsToCentimeters(long microseconds)
{
  // The speed of sound is 340 m/s or 29 microseconds per centimeter.
  // The ping travels out and back, so to find the distance of the
  // object we take half of the distance travelled.
  return microseconds / 29 / 2;
}


Fuente de Consulta:
http://arduino.cc/en/Tutorial/Ping

Sensores


Un sensor o captador, como prefiera llamársele, no es más que un dispositivo diseñado para recibir información de una magnitud del exterior y transformarla en otra magnitud, normalmente eléctrica, que seamos capaces de cuantificar y manipular.
Normalmente estos dispositivos se encuentran realizados mediante la utilización de componentes pasivos (resistencias variables, PTC, NTC, LDR, etc... todos aquellos componentes que varían su magnitud en función de alguna variable), y la utilización de componentes activos.

DESCRIPCIÓN DE ALGUNOS SENSORES:

  • Sensores de posición:


Su función es medir o detectar la posición de un determinado objeto en el espacio, dentro de este grupo, podemos encontrar los siguientes tipos de captadores;
  • Los captadores fotoeléctricos:


La construcción de este tipo de sensores, se encuentra basada en el empleo de una fuente de señal luminosa (lámparas, diodos LED, diodos láser etc...) y una célula receptora de dicha señal, como pueden ser fotodiodos, fototransistores o LDR etc.
Este tipo de sensores, se encuentra basado en la emisión de luz, y en la detección de esta emisión realizada por los fotodetectores.
Según la forma en que se produzca esta emisión y detección de luz, podemos dividir este tipo de captadores en: captadores por barrera, o captadores por reflexión.
En el siguiente esquema podremos apreciar mejor la diferencia entre estos dos estilos de captadores:
  • Captadores
    • -Captadores por barrera. Estos detectan la existencia de un objeto, porque interfiere la recepción de la señal luminosa.
    • Captadores por reflexión; La señal luminosa es reflejada por el objeto, y esta luz reflejada es captada por el captador fotoeléctrico, lo que indica al sistema la presencia de un objeto.
  • Sensores de contacto:


Estos dispositivos, son los más simples, ya que son interruptores que se activan o desactivan si se encuentran en contacto con un objeto, por lo que de esta manera se reconoce la presencia de un objeto en un determinado lugar.
Su simplicidad de construcción añadido a su robustez, los hacen muy empleados en robótica.
  • Sensores por ultrasonidos:


Este tipo de sensores, se basa en el mismo funcionamiento que los de tipo fotoeléctrico, ya que se emite una señal, esta vez de tipo ultrasónica, y esta señal es recibida por un receptor. De la misma manera, dependiendo del camino que realice la señal emitida podremos diferenciarlos entre los que son de barrera o los de reflexión.
  • Sensores de Movimientos:


Este tipo de sensores es uno de los más importantes en robótica, ya que nos da información sobre las evoluciones de las distintas partes que forman el robot, y de esta manera podemos controlar con un grado de precisión elevada la evolución del robot en su entorno de trabajo.

  • Sensores de Velocidad:


Estos sensores pueden detectar la velocidad de un objeto tanto sea lineal como angular, pero la aplicación más conocida de este tipo de sensores es la medición de la velocidad angular de los motores que mueven las distintas partes del robot. La forma más popular de conocer la velocidad del giro de un motor, es utilizar para ello una dinamo tacométrica acoplada al eje del que queremos saber su velocidad angular, ya que este dispositivo nos genera un nivel determinado de tensión continua en función de la velocidad de giro de su eje, pues si conocemos a que valor de tensión corresponde una determinada velocidad, podremos averiguar de forma muy fiable a qué velocidad gira un motor. De todas maneras, este tipo de sensores al ser mecánicos se deterioran, y pueden generar errores en las medidas.
Existen también otros tipos de sensores para controlar la velocidad, basados en el corte de un haz luminoso a través de un disco perforado sujetado al eje del motor, dependiendo de la frecuencia con la que el disco corte el haz luminoso indicará la velocidad del motor.

Fuente de Consulta: